
Radar AESA e TFR: La caccia invisibile nei cieli moderni
Per decenni, il combattimento aereo ha affrontato una sfida complessa: vedere il nemico senza rivelare la propria posizione. Il radar permette di individuare i bersagli e controllare lo spazio aereo. Tuttavia, le sue emissioni possono essere intercettate dai sistemi di guerra elettronica avversari. In alcuni casi, il nemico può quindi rilevare la presenza di un velivolo prima che il suo radar abbia individuato un bersaglio.
Durante la Guerra Fredda, questa vulnerabilità favorì lo sviluppo delle tattiche di penetrazione a bassissima quota. I cacciabombardieri volavano vicino al terreno per sfruttare la schermatura offerta dalle montagne e dalla curvatura terrestre. Il Terrain Following Radar (TFR) aiutava l’equipaggio a mantenere una quota di volo sicura, seguendo il profilo del terreno anche in presenza di ostacoli.
L’evoluzione dei radar ha introdotto nuove tecnologie, tra cui le antenne a scansione elettronica attiva AESA (Active Electronically Scanned Array). Questi sistemi gestiscono il fascio radar in modo rapido e flessibile, migliorando la ricerca e il tracciamento dei bersagli. Le tecniche Low Probability of Intercept (LPI), inoltre, riducono la probabilità che il nemico intercetti le emissioni radar.
Il radar moderno non si limita a individuare gli aerei avversari. Lavora insieme a sensori elettro-ottici, sistemi di guerra elettronica e strumenti di elaborazione dei dati. Questa integrazione aumenta la consapevolezza del pilota e migliora la capacità del velivolo di operare in ambienti ostili.
La tecnologia, però, non rende un radar completamente invisibile. L’efficacia delle tecniche LPI dipende dalle caratteristiche del sistema, dalla distanza e dalle capacità dei sensori avversari. La sopravvivenza di un moderno velivolo da combattimento nasce dall’integrazione tra sensori, tattiche e sistemi di autoprotezione.
L’era del volo radente: cos’è e come funziona il TFR (Terrain Following Radar)
Tra gli anni Sessanta e Ottanta, la diffusione dei sistemi missilistici terra-aria (SAM) rese sempre più rischiose le missioni ad alta quota. I radar di scoperta e i missili antiaerei sovietici rappresentavano una minaccia concreta per i velivoli della NATO.
Le forze aeree occidentali svilupparono così nuove tattiche di penetrazione a bassissima quota (low-level penetration). Volando vicino al terreno, i cacciabombardieri potevano sfruttare il terrain masking, cioè la schermatura offerta da colline, montagne e altri ostacoli naturali. Questi elementi ostacolavano la propagazione delle onde radar e potevano ritardare il rilevamento da parte dei sistemi nemici.
Il volo radente presentava però difficoltà notevoli. Mantenere una quota ridotta a velocità elevate, soprattutto di notte o in condizioni di scarsa visibilità, richiedeva un carico di lavoro eccessivo per il pilota. Serviva quindi un sistema capace di rilevare il terreno e assistere il velivolo durante la navigazione.
Nacque così il TFR (Terrain Following Radar), un radar progettato per misurare il profilo del terreno davanti all’aereo. Il sistema elaborava i dati raccolti e forniva indicazioni per mantenere la quota impostata, evitando gli ostacoli lungo la traiettoria.
Nei sistemi più avanzati, il TFR poteva integrarsi con l’autopilota e con i comandi di volo automatici. Il pilota selezionava la quota desiderata e il livello di risposta del sistema, mentre l’automazione gestiva le variazioni di assetto necessarie per seguire il terreno.
Questa modalità, spesso definita hands-off flight, riduceva il carico di lavoro dell’equipaggio. Non significava però che il pilota potesse ignorare il volo: doveva continuare a monitorare il sistema, l’ambiente circostante e le condizioni operative.
Antenna e servomeccanismi: i limiti della scansione meccanica
Nei TFR tradizionali, l’antenna radar era spesso installata nella parte anteriore del velivolo. Un sistema di servomeccanismi ne controllava il movimento per esplorare il terreno davanti all’aereo.
La scansione meccanica richiedeva lo spostamento fisico dell’antenna. Motori, attuatori e componenti meccanici dovevano quindi garantire precisione, rapidità e affidabilità anche in condizioni operative difficili.
Questo approccio introduceva alcuni limiti. La velocità di movimento dell’antenna influiva sui tempi di aggiornamento delle informazioni e sulla capacità del sistema di reagire ai cambiamenti del terreno.
Il problema non riguardava soltanto la rapidità. Un TFR dedicato al seguimento del terreno doveva concentrare le proprie risorse sulla misurazione del profilo davanti al velivolo. Di conseguenza, il suo impiego non equivaleva a quello di un radar multifunzione destinato alla sorveglianza aerea.
Il TFR non rendeva automaticamente il velivolo cieco alle minacce aeree. Tuttavia, la necessità di seguire il terreno poteva limitare le risorse disponibili per altre funzioni radar. L’equipaggio doveva quindi integrare le informazioni del TFR con gli altri sensori e con le procedure tattiche.
Oltre il Tornado: i pionieri del volo automatico hands-off
Il Panavia Tornado IDS è uno degli esempi più noti di velivolo progettato per la penetrazione a bassissima quota in qualsiasi condizione meteorologica. Il suo sistema di seguimento del terreno rappresentava una componente essenziale della capacità operativa del cacciabombardiere.
Il Tornado, tuttavia, non fu il primo a utilizzare questa tecnologia. Gli Stati Uniti e il Regno Unito avevano già avviato studi e programmi sperimentali dedicati al volo automatico a bassa quota.
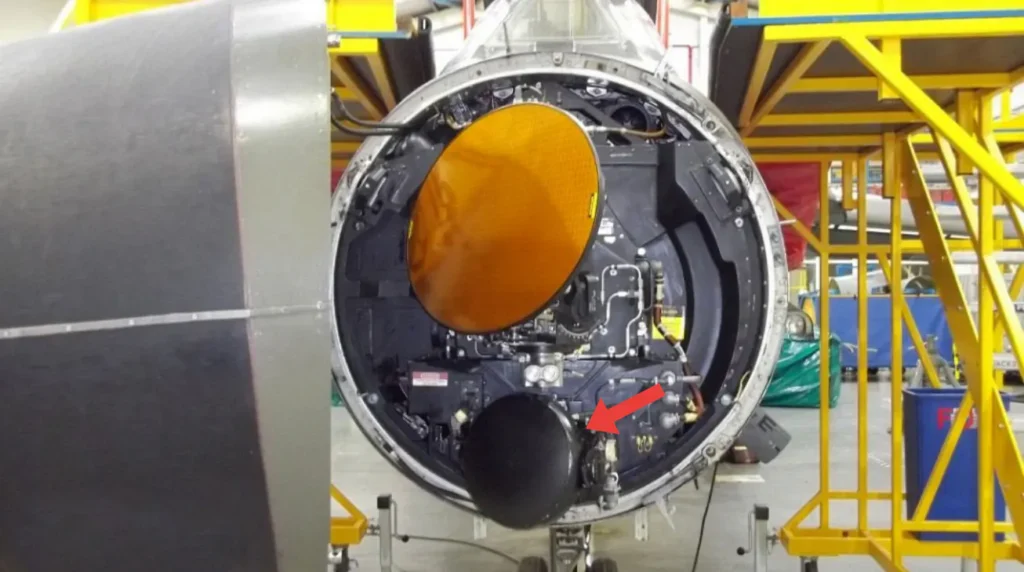
Un passaggio importante fu rappresentato dallo General Dynamics F-111 Aardvark. Il velivolo statunitense integrava un sistema di navigazione e seguimento del terreno che consentiva di affrontare missioni a bassa quota anche in condizioni di visibilità ridotta.
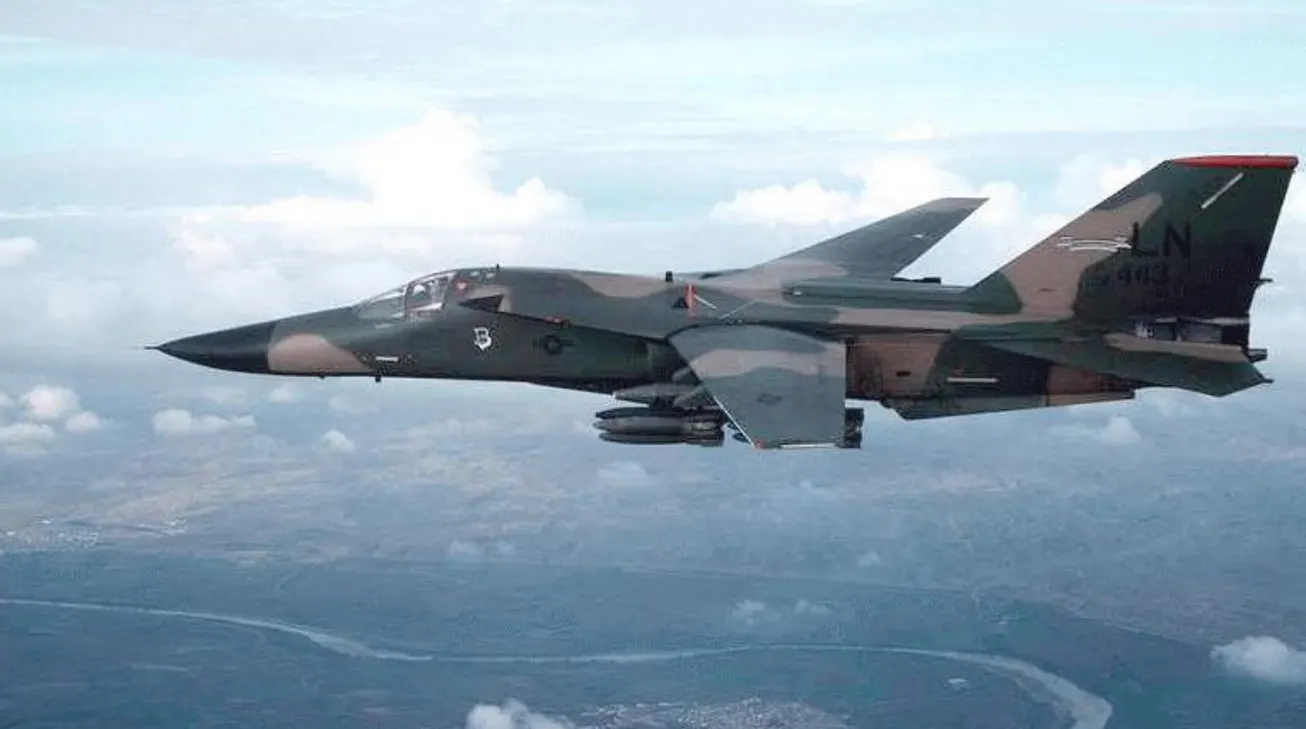
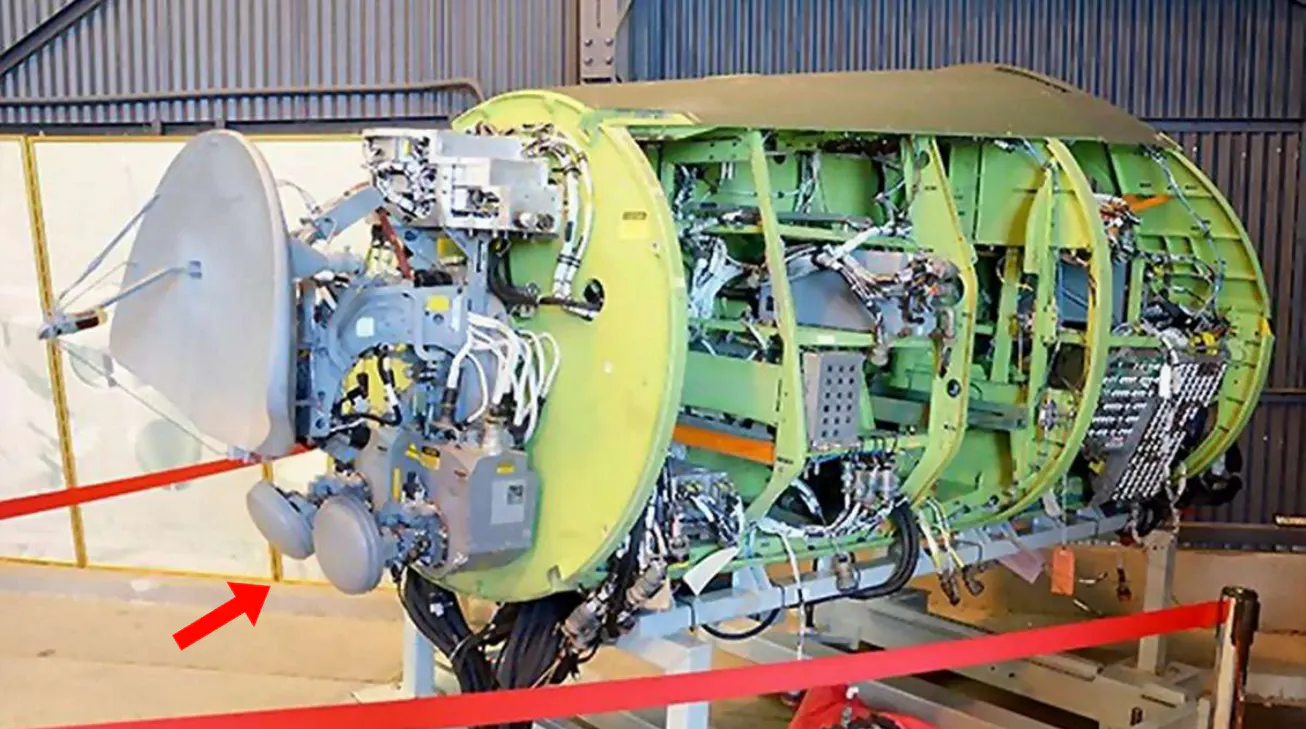
Il sistema TFR dell’F-111 forniva informazioni sul terreno e supportava l’automazione del volo. La configurazione comprendeva funzioni radar dedicate al seguimento del terreno e alla prevenzione degli ostacoli. È tuttavia opportuno evitare di descrivere il sistema come una semplice configurazione con due radar completamente indipendenti, in grado di subentrare istantaneamente l’uno all’altro in ogni situazione: l’architettura effettiva dipendeva dalla versione del velivolo e dai sistemi installati.
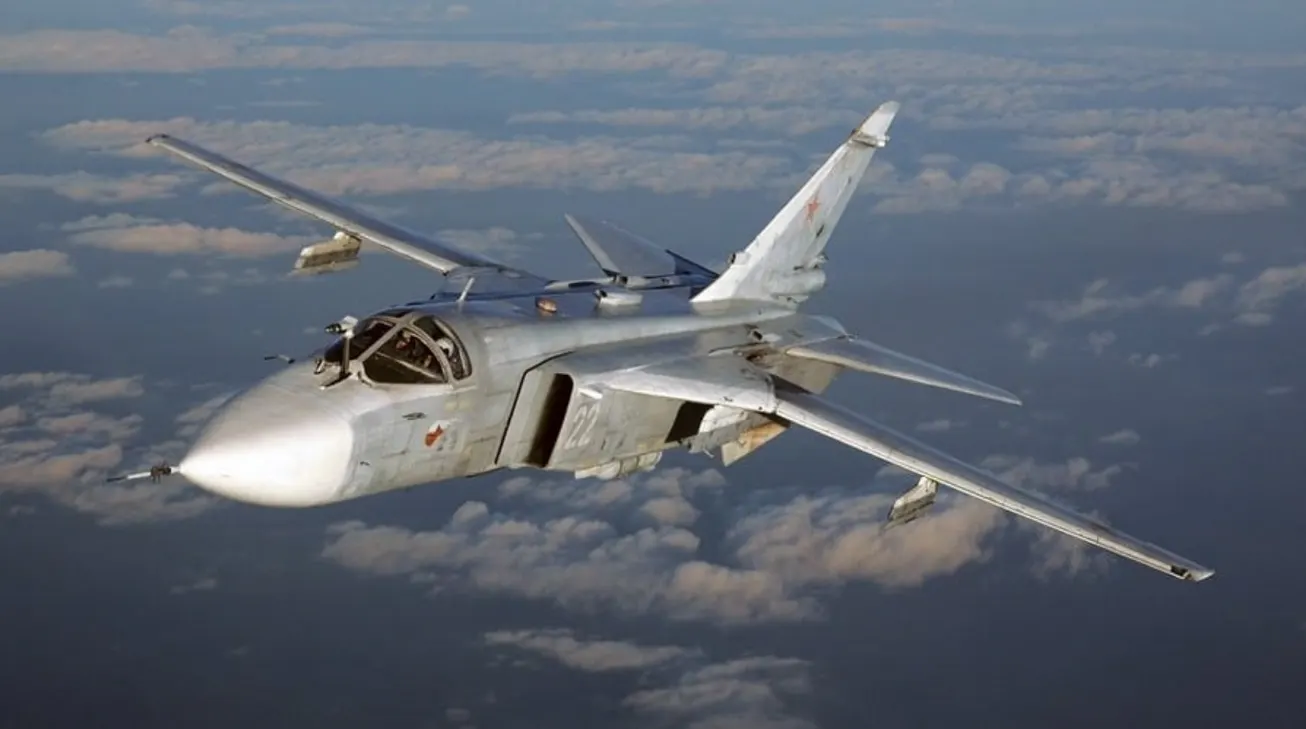
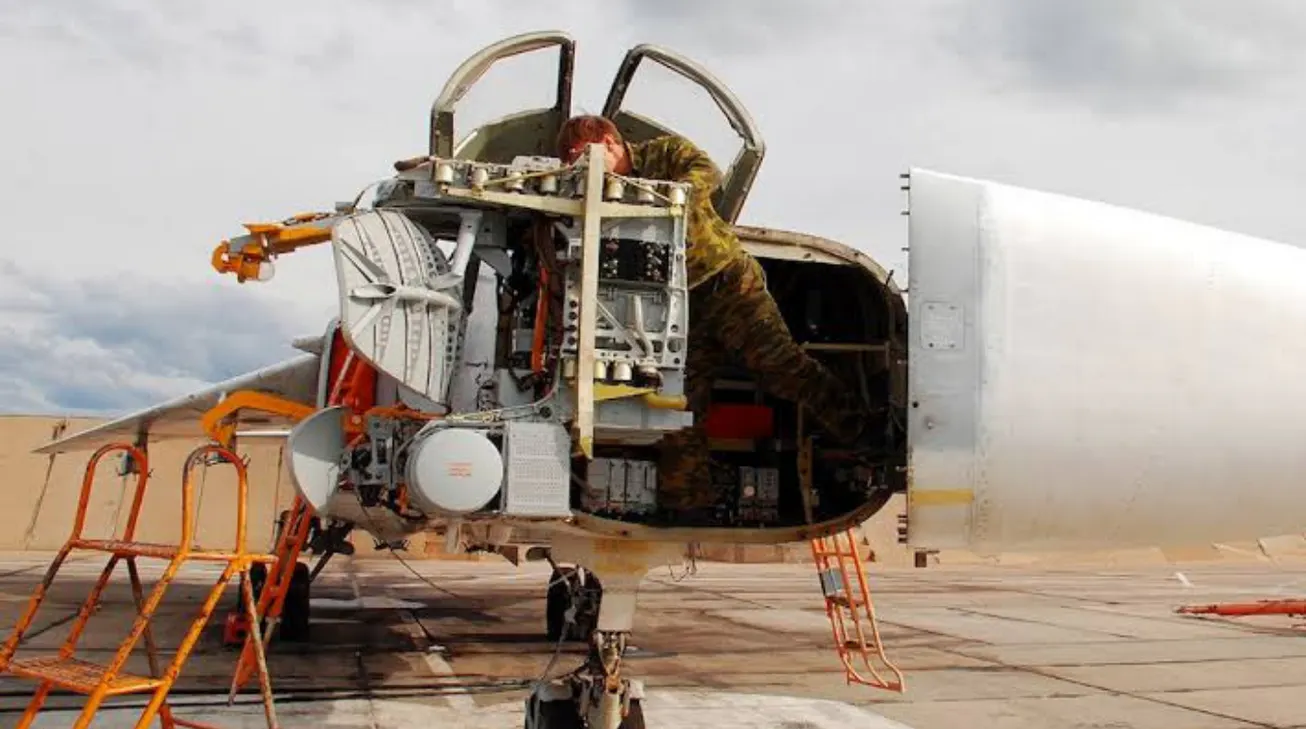
Anche l’Unione Sovietica sviluppò velivoli destinati alla penetrazione a bassa quota. Tra questi, il Sukhoi Su-24 Fencer integrava sistemi di navigazione e seguimento del terreno per supportare le missioni d’attacco a bassa quota.
Negli anni Ottanta, la diffusione dei sistemi di navigazione e puntamento a pod ampliò le possibilità d’impiego dei caccia multiruolo. Un esempio è il LANTIRN, utilizzato su velivoli come l’F-15E Strike Eagle e l’F-16.
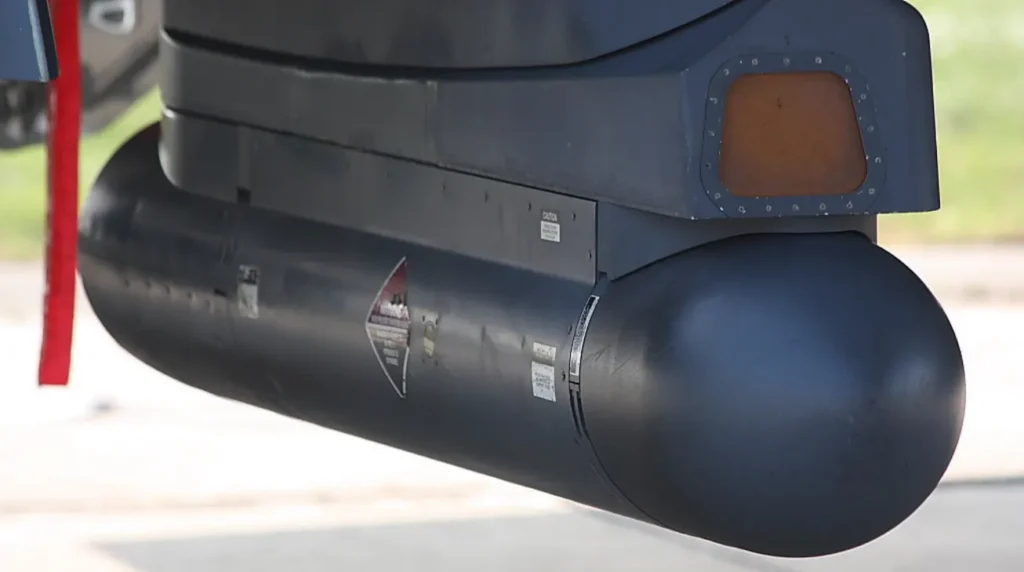
Il pod di navigazione AN/AAQ-13 LANTIRN integrava un radar per il seguimento del terreno. Il sistema permetteva al velivolo di operare a bassa quota e di notte, migliorando le capacità di penetrazione senza richiedere una riprogettazione completa del muso dell’aereo.
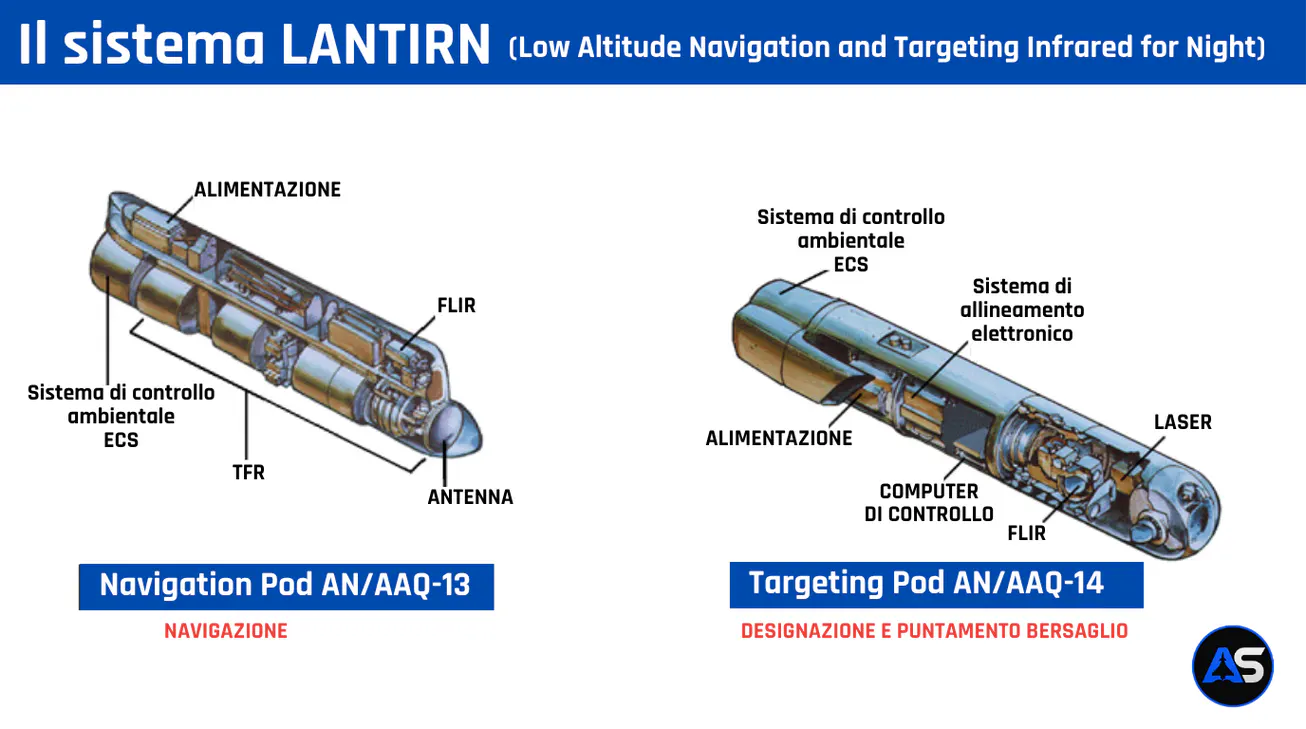
È importante precisare che il LANTIRN non trasformava automaticamente qualsiasi caccia in un velivolo specializzato per il volo radente. Le capacità operative dipendevano dall’integrazione del pod, dal software, dai sistemi di volo e dalle caratteristiche del velivolo.
L’anello di congiunzione: l’avvento della scansione elettronica passiva (PESA)
Prima della diffusione dei radar AESA, la tecnologia PESA (Passive Electronically Scanned Array) introdusse un nuovo approccio alla gestione del fascio radar.
Nei radar tradizionali con scansione meccanica, l’antenna doveva muoversi fisicamente per orientare il fascio. I radar PESA, invece, utilizzavano un’antenna fissa e controllavano elettronicamente la direzione delle onde radio.
Il sistema impiegava una sorgente centrale per generare il segnale radar. Una rete di sfasatori modificava la fase del segnale nelle diverse parti dell’antenna. In questo modo, il radar poteva orientare il fascio senza spostare meccanicamente l’intera antenna.
Questa soluzione offriva diversi vantaggi:
- maggiore rapidità nel cambio di direzione del fascio;
- possibilità di gestire più funzioni radar con maggiore flessibilità;
- riduzione della dipendenza dai movimenti meccanici dell’antenna;
- migliori capacità di ricerca e tracciamento in determinate condizioni operative.
La tecnologia PESA non eliminava però tutti i limiti dei radar tradizionali. La presenza di una sorgente centrale comportava vincoli nella gestione della potenza, nella ridondanza e nella progettazione del sistema.
Non è tuttavia corretto affermare che un radar PESA potesse utilizzare una sola frequenza per tutti i bersagli o che un guasto alla sorgente centrale comportasse necessariamente lo spegnimento istantaneo dell’intero sistema in ogni configurazione. Le caratteristiche dipendevano dall’architettura del radar e dalle tecniche di generazione e gestione del segnale.
Il radar Zaslon del MiG-31
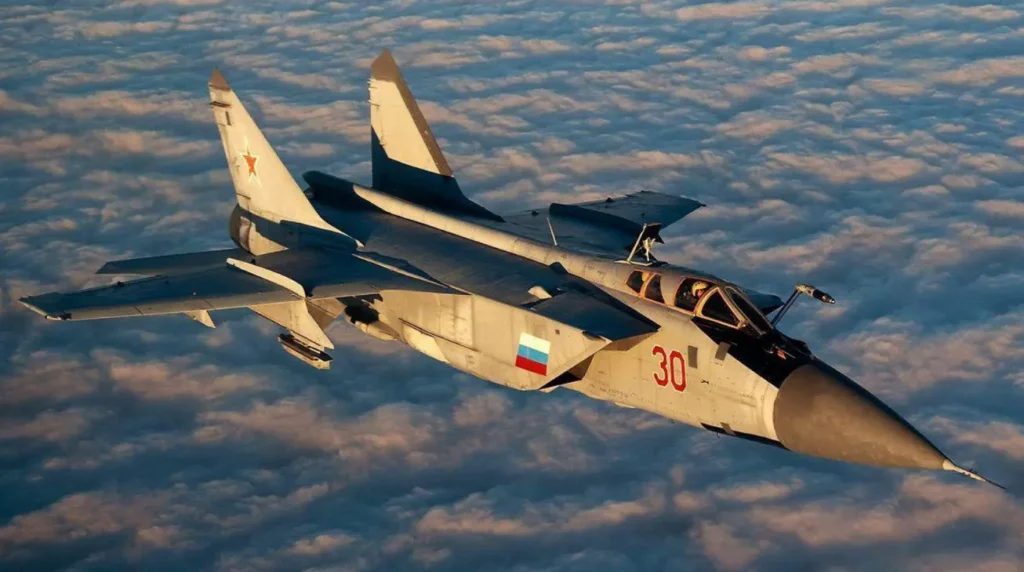
Nel 1981, l’Unione Sovietica introdusse il MiG-31, intercettore pesante equipaggiato con il radar a scansione elettronica passiva Zaslon.
Il sistema rappresentò un importante sviluppo per la tecnologia radar aeronautica sovietica. Il suo impiego consentiva di migliorare la ricerca e il tracciamento dei bersagli, sostenendo le missioni di intercettazione a lungo raggio.
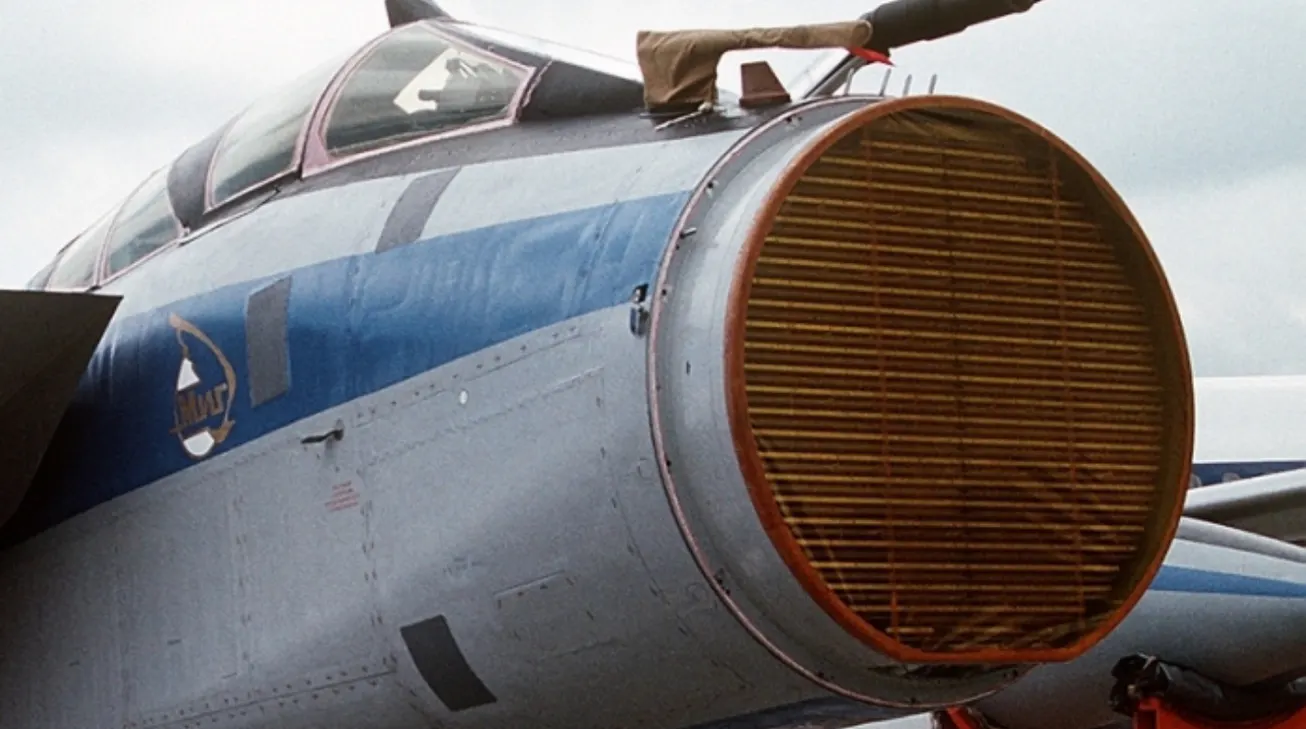
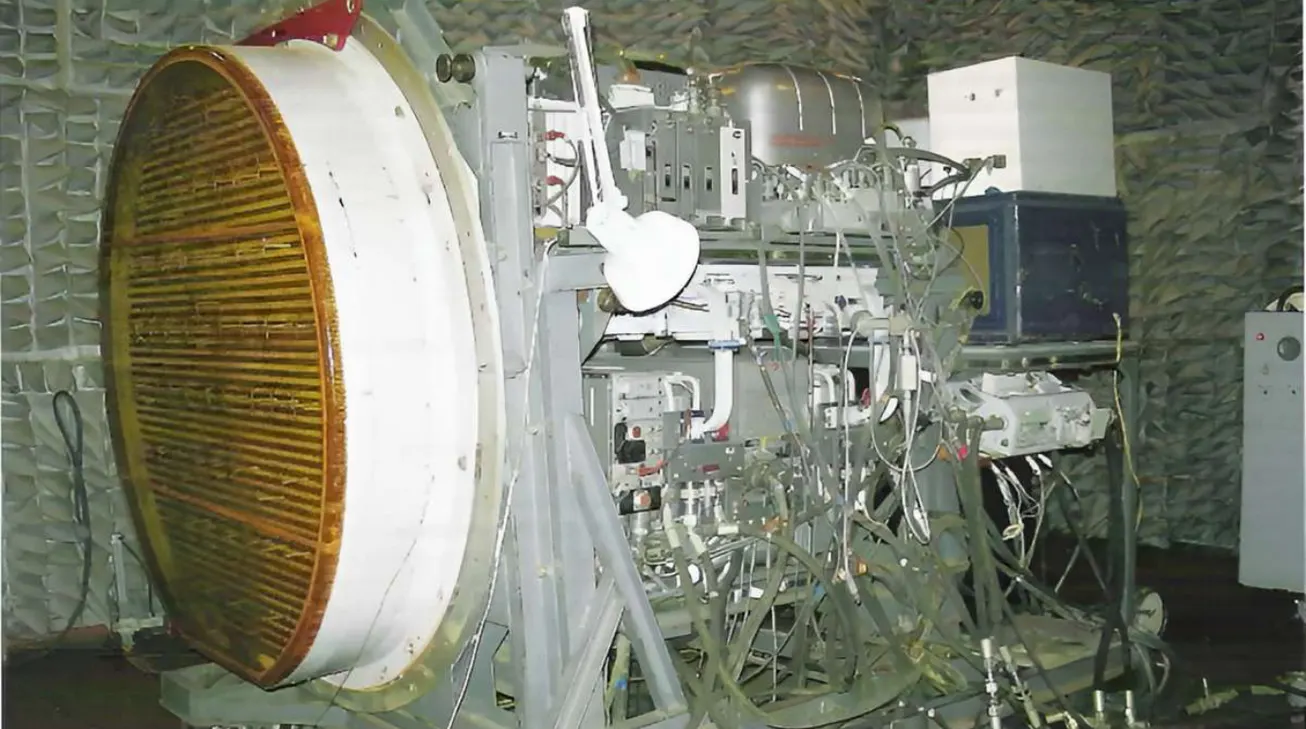
Le capacità dichiarate del radar comprendevano il tracciamento simultaneo di più bersagli e la possibilità di gestire diversi ingaggi. I numeri esatti dipendevano dalla versione del radar e dalle modalità operative considerate.
Il passaggio dalla scansione meccanica alla scansione elettronica non fu quindi una semplice evoluzione della velocità. Cambiò il modo in cui il radar poteva distribuire le proprie risorse, gestire le informazioni e interagire con gli altri sistemi del velivolo.
Il salto tecnologico dell’AESA: centinaia di moduli in un’unica antenna
La tecnologia AESA (Active Electronically Scanned Array) ha trasformato il modo in cui i radar dei moderni velivoli da combattimento generano e gestiscono i segnali. Il suo sviluppo è stato possibile grazie ai progressi dell’elettronica a stato solido e dei semiconduttori ad alta frequenza.
A differenza dei radar tradizionali, che utilizzano una sorgente centrale per generare il segnale, un radar AESA distribuisce la trasmissione e la ricezione su numerosi elementi elettronici. Questi componenti formano una matrice integrata nella superficie dell’antenna.
Il cuore del sistema è costituito dai moduli T/R (Transmit/Receive). Ogni modulo può trasmettere e ricevere segnali radar e dispone di circuiti dedicati per la gestione del segnale. Non si tratta, però, di radar completamente autonomi: i moduli lavorano insieme, sotto il controllo dell’elettronica del sistema, per generare un fascio radar coerente.
Un’antenna AESA può comprendere centinaia o migliaia di elementi radianti, a seconda delle dimensioni e delle caratteristiche del radar. Questa architettura distribuita offre vantaggi importanti in termini di flessibilità, affidabilità e gestione delle funzioni radar.
La fisica del fascio radar: l’interferenza delle onde
Ma come fanno centinaia di moduli elettronici a creare un unico fascio radar orientabile senza muovere l’antenna?
La risposta si trova nei principi dell’interferenza delle onde elettromagnetiche. Il radar controlla con precisione la fase e l’ampiezza dei segnali generati dai diversi elementi dell’antenna. In questo modo, le onde si combinano secondo uno schema prestabilito.
In determinate direzioni, le onde si sommano e producono un segnale più intenso. Questo fenomeno prende il nome di interferenza costruttiva. In altre direzioni, invece, la combinazione delle onde può ridurre l’intensità del segnale attraverso l’interferenza distruttiva.
Il controllo coordinato dei moduli permette quindi di orientare elettronicamente il fascio radar. Il sistema non deve spostare fisicamente l’antenna per cambiare direzione: modifica i segnali che alimentano i singoli elementi.
Il risultato è una gestione molto rapida del fascio, che consente al radar AESA di alternare diverse funzioni, come la ricerca dei bersagli, il tracciamento e la sorveglianza dello spazio aereo. La velocità di scansione e la flessibilità operativa rappresentano alcuni dei principali vantaggi rispetto ai sistemi con scansione meccanica.
Naturalmente, il radar non può ignorare i limiti della fisica. L’ampiezza del fascio, il campo di scansione, la potenza disponibile e le caratteristiche dell’antenna influenzano le prestazioni complessive del sistema.
Dal Giappone agli Stati Uniti: il Mitsubishi F-2 e i primi caccia con radar AESA
Il Giappone ha avuto un ruolo pionieristico nell’introduzione dei radar AESA (Active Electronically Scanned Array) sui velivoli da combattimento. Il programma del Mitsubishi F-2 rappresenta una tappa importante nella storia di questa tecnologia.
Il Mitsubishi F-2, sviluppato sulla base dell’F-16 statunitense, entrò in servizio con la Japan Air Self-Defense Force nel 2000. Il caccia era equipaggiato con il radar J/APG-1, sviluppato da Mitsubishi Electric. Il programma dimostrò la possibilità di integrare un radar a scansione elettronica attiva su un aereo da combattimento operativo.
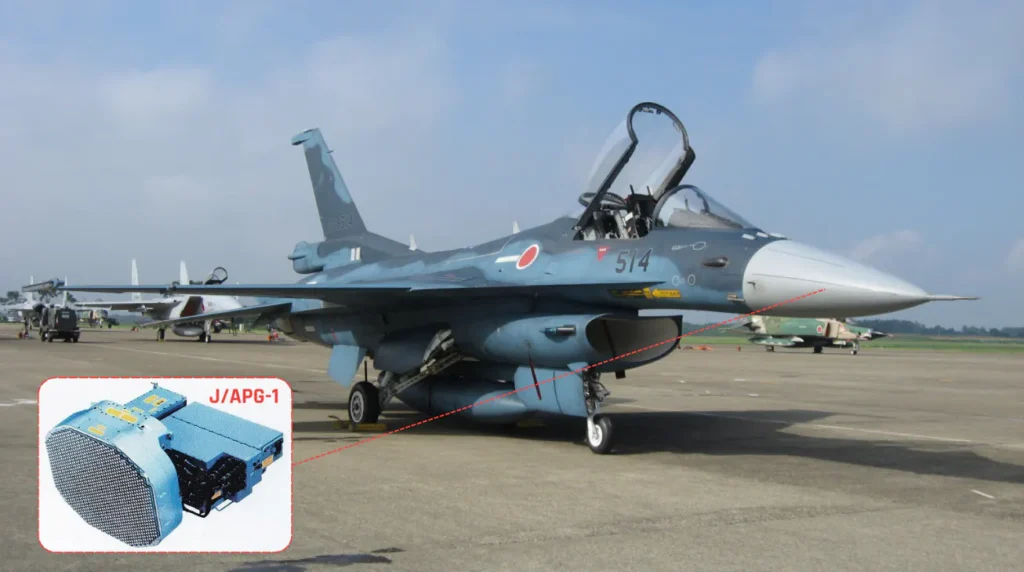
Il primato giapponese va però inquadrato con precisione. Gli Stati Uniti avevano già sviluppato e sperimentato radar AESA per applicazioni aeronautiche e militari. Inoltre, l’introduzione del Mitsubishi F-2 e quella dei primi F-15C equipaggiati con il radar AN/APG-63(V)2 appartengono a un percorso tecnologico parallelo, non a una semplice gara in cui un Paese colmò il divario pochi mesi dopo l’altro.
Nel dicembre 2000, l’US Air Force avviò l’impiego operativo dei primi F-15C dotati del radar AN/APG-63(V)2, sviluppato da Raytheon. Questa evoluzione portò la tecnologia AESA nel settore della superiorità aerea statunitense e aprì la strada a una nuova generazione di sensori radar.
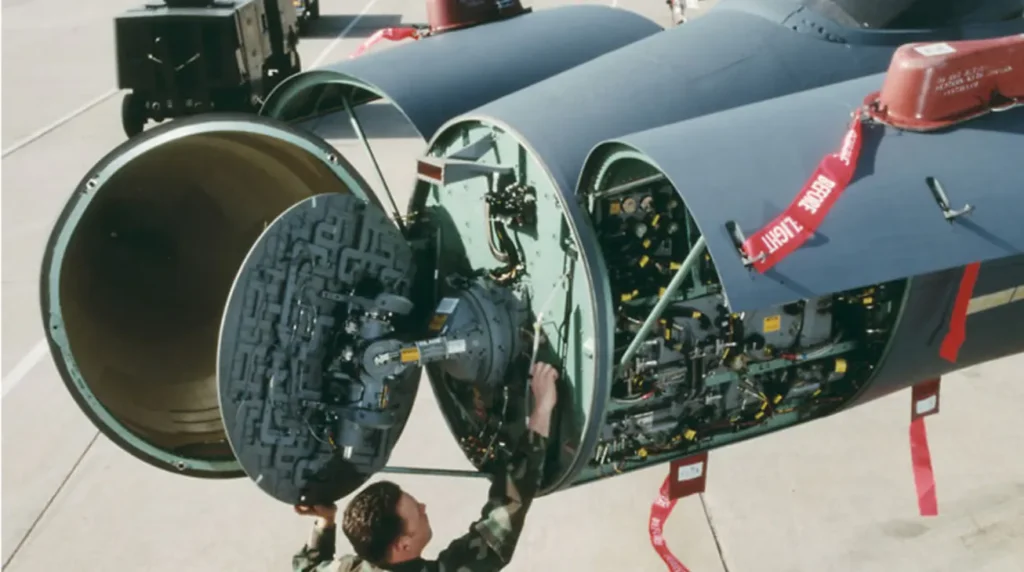
Il passaggio dai radar tradizionali ai sistemi AESA non fu soltanto un cambiamento nella struttura dell’antenna. La nuova architettura offrì maggiore flessibilità nella gestione del fascio, nelle modalità operative e nell’affidabilità del sistema.
L’impatto tattico: radar AESA, velivoli stealth e segnatura radar
L’introduzione dei velivoli stealth ha modificato profondamente il modo di affrontare la sorveglianza e il combattimento aereo. Aerei come l’F-117 Nighthawk, l’F-35 Lightning II e il cinese J-20 sono stati progettati per ridurre la probabilità di rilevamento radar, grazie a una combinazione di geometria, materiali e tecniche di progettazione.
Questi velivoli non sono invisibili ai radar. Presentano invece una RCS (Radar Cross Section) ridotta, un parametro che descrive la capacità di un oggetto di riflettere l’energia elettromagnetica verso un radar.
La segnatura radar dipende da diversi fattori. Tra questi troviamo la forma del velivolo, l’angolo di osservazione, la frequenza utilizzata e le caratteristiche dei materiali.
Le superfici del velivolo possono deviare parte dell’energia radar incidente lontano dall’antenna che ha trasmesso il segnale. I materiali radar-assorbenti (RAM, Radar Absorbent Materials) contribuiscono inoltre a ridurre l’energia riflessa, assorbendo una parte delle onde elettromagnetiche.
Il risultato è una riduzione della probabilità di rilevamento in determinate condizioni. Non significa, però, che un aereo stealth sia impossibile da individuare o che un radar tradizionale non possa mai rilevarlo.
Il ruolo del radar AESA
I radar AESA offrono caratteristiche che possono migliorare la ricerca e il tracciamento di bersagli con bassa segnatura radar. La scansione elettronica consente di orientare rapidamente il fascio e di distribuire le risorse del radar tra diverse funzioni.
Tra queste troviamo:
- ricerca e sorveglianza dello spazio aereo;
- tracciamento dei bersagli;
- gestione di più modalità operative;
- integrazione con altri sensori e sistemi di bordo.
Tuttavia, l’AESA non elimina automaticamente il vantaggio offerto dalla tecnologia stealth. La capacità di rilevare un bersaglio dipende dalle caratteristiche del radar, dalla distanza, dalla geometria di osservazione, dalla frequenza e dalle condizioni operative.
Il confronto tra radar AESA e velivoli stealth non si riduce quindi alla potenza dell’antenna. Conta l’intero sistema, dalla generazione del segnale all’elaborazione degli echi, fino all’integrazione con gli altri sensori.
Il Dwell Time : quando il radar concentra l’attenzione
Un radar deve distribuire il proprio tempo operativo tra diverse attività. Può cercare nuovi bersagli, aggiornare le tracce già esistenti oppure concentrarsi su una specifica area dello spazio aereo.
Il Dwell Time, traducibile come tempo di sosta o tempo di permanenza, indica il periodo durante il quale il radar mantiene l’attenzione su una determinata direzione o su una specifica funzione di osservazione.
Nei radar AESA, la rapidità della scansione elettronica permette di modificare rapidamente la direzione del fascio. Il sistema può quindi alternare la sorveglianza dell’area circostante a periodi di osservazione più concentrata su un settore o su un bersaglio.
Immaginiamo, per esempio, che un velivolo riceva un’indicazione da un altro sensore o da una fonte esterna di sorveglianza. Il radar AESA può utilizzare queste informazioni per orientare il fascio verso l’area di interesse e raccogliere ulteriori dati.
Un tempo di osservazione più lungo può consentire al radar di raccogliere un numero maggiore di campioni del segnale. Gli algoritmi di elaborazione possono quindi combinare le informazioni ricevute per migliorare la capacità di distinguere un possibile bersaglio dal rumore e dai disturbi presenti nell’ambiente.
Questo processo è particolarmente importante quando il segnale riflesso è debole. Tuttavia, aumentare il tempo di osservazione non garantisce automaticamente il rilevamento di un velivolo stealth. Il risultato dipende dalla qualità del segnale, dalla geometria radar-bersaglio, dalle caratteristiche della RCS e dalle tecniche di elaborazione utilizzate.
Il dwell time non rappresenta quindi una soluzione miracolosa. È uno degli strumenti con cui un radar moderno gestisce le proprie risorse per ottenere informazioni più utili dall’ambiente operativo.
Il multitasking del radar AESA: scansione interleaved e mappatura SAR
Uno dei vantaggi più interessanti della tecnologia AESA (Active Electronically Scanned Array) è la possibilità di gestire rapidamente funzioni radar differenti. Questa capacità prende il nome di scansione interleaved, o scansione interallacciata.
Il radar può alternare, secondo una programmazione specifica, attività come la ricerca dei bersagli aerei, il tracciamento e la mappatura del terreno. In alcune architetture, inoltre, può distribuire le proprie risorse tra più funzioni nello stesso intervallo operativo.
Non significa necessariamente che l’antenna venga divisa in due metà indipendenti. Il sistema può gestire i moduli T/R e le risorse di elaborazione in modi differenti, a seconda del progetto del radar e delle modalità previste dal costruttore.
SAR: quando il radar diventa uno strumento di mappatura
Tra le funzioni più importanti troviamo la modalità SAR (Synthetic Aperture Radar), utilizzata per ottenere immagini radar ad alta risoluzione del terreno.
Il principio è particolarmente interessante. Un radar SAR sfrutta il movimento del velivolo per simulare un’antenna di dimensioni maggiori rispetto a quella fisicamente installata a bordo. Durante il volo, il sistema raccoglie numerosi segnali riflessi dalla superficie e li elabora per ricostruire un’immagine dettagliata dell’area osservata.
A differenza di una semplice fotografia, l’immagine SAR nasce dall’elaborazione delle informazioni elettromagnetiche ricevute. Il radar può quindi operare anche in condizioni di oscurità e, a seconda della frequenza e delle condizioni ambientali, mantenere capacità di osservazione attraverso nuvole, foschia e altri fenomeni atmosferici.
La risoluzione dipende dalla configurazione del sistema, dalla modalità di acquisizione e dalle tecniche di elaborazione. Per questo motivo, non è corretto attribuire a tutti i radar AESA una risoluzione SAR inferiore ai trenta centimetri. Si tratta di una prestazione che deve essere riferita a sistemi e modalità specifiche.
L’integrazione tra scansione interleaved e mappatura SAR consente al radar di alternare la sorveglianza aerea con l’osservazione del terreno. Questa flessibilità è particolarmente utile nei moderni velivoli multiruolo, dove un singolo sensore deve sostenere diverse esigenze operative.
Il vantaggio non consiste nell’eliminazione dei limiti fisici, ma nella capacità di utilizzare in modo più efficiente il tempo, l’antenna e le risorse di elaborazione disponibili.
L’arte della discrezione elettronica: come funziona la tecnologia LPI
Un radar deve rilevare i bersagli, ma deve anche considerare la possibilità che le proprie emissioni vengano intercettate. Nella guerra elettronica, questo problema ha portato allo sviluppo delle tecniche LPI (Low Probability of Intercept), progettate per ridurre la probabilità che un radar avversario individui, riconosca e sfrutti le emissioni.
LPI non indica una modalità esclusiva dei radar AESA. Anche altri tipi di radar possono adottare tecniche per ridurre la probabilità di intercettazione. Tuttavia, l’architettura AESA offre caratteristiche che facilitano il controllo del fascio, della potenza e delle forme d’onda.
A bordo dei velivoli da combattimento, i sistemi RWR (Radar Warning Receiver) svolgono un ruolo importante. Questi ricevitori passivi cercano le emissioni elettromagnetiche provenienti da radar e altri sistemi, stimandone la direzione e analizzandone le caratteristiche.
Quando il sistema riconosce una possibile minaccia, può fornire un avviso all’equipaggio. Le modalità di rilevamento e classificazione dipendono dalle capacità del ricevitore, dalle emissioni intercettate e dalle condizioni operative.
L’obiettivo della tecnologia LPI è quindi rendere più difficile questo processo. Non si tratta di trasformare il radar in una sorgente completamente invisibile, ma di ridurre le opportunità di intercettazione e riconoscimento da parte dei sistemi avversari.
Il risultato dipende da un confronto tra due tecnologie: il radar che cerca di limitare la propria rilevabilità e il ricevitore che tenta di individuare anche segnali deboli o complessi.
Gestione della potenza e agilità di frequenza
Uno degli strumenti utilizzati nei radar moderni è la gestione adattiva della potenza, spesso indicata con l’espressione Power Management.
Il radar può regolare i parametri di trasmissione in funzione della modalità operativa, della distanza stimata dal bersaglio e delle prestazioni richieste. L’obiettivo è utilizzare l’energia necessaria per svolgere il compito previsto, evitando emissioni non indispensabili.
È importante, però, non confondere la riduzione della potenza con l’invisibilità. Un segnale meno intenso può risultare più difficile da intercettare in determinate condizioni, ma la sua rilevabilità dipende anche dalla sensibilità del ricevitore avversario, dalla geometria e dalla durata dell’osservazione.
Frequency Hopping e agilità del segnale
Un’altra tecnica è l’agilità di frequenza (Frequency Agility). Il radar può modificare la frequenza portante tra impulsi o sequenze di trasmissione, secondo modalità definite dal sistema.
Questa flessibilità può rendere più complessa l’intercettazione, l’identificazione e l’eventuale disturbo del radar. Tuttavia, non tutti i radar AESA utilizzano necessariamente il frequency hopping nello stesso modo e non esiste una frequenza di cambiamento universale.
Inoltre, un moderno RWR non si limita a cercare impulsi consecutivi sulla stessa frequenza. I sistemi più avanzati possono analizzare segnali variabili e combinare informazioni nel tempo e nello spettro elettromagnetico.
Per questo motivo, l’agilità di frequenza non garantisce che un’emissione sfugga al rilevamento. La sua efficacia dipende dalle caratteristiche del radar e dalle capacità del sistema di intercettazione.
Compressione dell’impulso e variazione della PRF
La compressione dell’impulso è una tecnica utilizzata nei radar per ottenere una buona risoluzione in distanza senza dover ricorrere necessariamente a impulsi molto brevi e ad alta potenza di picco.
Il radar può trasmettere un impulso relativamente lungo, modulato in frequenza o in fase. Il ricevitore elabora successivamente l’eco mediante un filtro adattato o altre tecniche di elaborazione del segnale.
In questo modo, il sistema può ottenere un impulso elaborato più breve, migliorando la risoluzione in distanza rispetto a quella che si otterrebbe utilizzando direttamente la durata dell’impulso trasmesso.
La compressione dell’impulso offre quindi vantaggi operativi importanti. Tuttavia, non è una tecnica esclusiva dei radar AESA e non rende automaticamente il segnale difficile da intercettare. Il suo contributo alle caratteristiche LPI dipende dalla forma d’onda, dalla potenza, dalla banda utilizzata e dalle modalità di trasmissione.
Jittering e variazione dell’intervallo tra gli impulsi
Un ulteriore strumento è la variazione dell’intervallo tra gli impulsi, spesso associata alla gestione della PRF (Pulse Repetition Frequency).
Invece di mantenere sempre un intervallo rigidamente costante, il radar può utilizzare variazioni programmate o pseudo-casuali. Questa tecnica può rendere più complessa l’analisi delle emissioni da parte di un ricevitore avversario.
Il jittering, però, non significa necessariamente introdurre variazioni casuali senza controllo. Il radar deve continuare a garantire le prestazioni richieste dalla propria missione, mentre il ricevitore deve riconoscere e interpretare correttamente le forme d’onda utilizzate.
La compressione dell’impulso, l’agilità di frequenza, la gestione della potenza e la variazione della PRF possono contribuire alla progettazione di un radar LPI. Nessuna di queste tecniche, presa singolarmente, garantisce l’assenza di rilevamento.
La discrezione elettronica nasce dalla combinazione di più caratteristiche del sistema, non da un singolo espediente tecnico.
Il presente e il futuro della tecnologia radar
La tecnologia AESA (Active Electronically Scanned Array) ha raggiunto un elevato livello di maturità operativa. Tuttavia, lo sviluppo dei radar per i velivoli da combattimento non si è fermato. Nuovi materiali, elaborazione digitale e intelligenza artificiale stanno aprendo ulteriori possibilità.
Il futuro non dipenderà soltanto dalla potenza dell’antenna. Saranno altrettanto importanti la capacità di gestire le emissioni, elaborare grandi quantità di dati e adattarsi a un ambiente elettromagnetico sempre più complesso.
Il nitruro di gallio (GaN) e l’evoluzione dei radar AESA
Uno dei principali sviluppi nella tecnologia dei radar AESA riguarda l’impiego di semiconduttori avanzati, tra cui il nitruro di gallio (GaN).
Per molti anni, i moduli radar hanno utilizzato tecnologie basate su materiali come l’arseniuro di gallio (GaAs). Il GaN offre caratteristiche interessanti per le applicazioni ad alta frequenza e potenza, tra cui una maggiore capacità di gestione della potenza e un’elevata efficienza in determinate condizioni operative.
Questi vantaggi possono contribuire a migliorare le prestazioni del radar. Tuttavia, il risultato finale dipende dall’intera architettura del sistema, dal raffreddamento, dall’alimentazione e dalle modalità di impiego.
Il passaggio dal GaAs al GaN non produce automaticamente un aumento fisso della portata o della potenza di quattro volte. Le prestazioni devono essere valutate caso per caso, considerando il progetto dell’antenna e le caratteristiche operative del radar.
Anche l’industria europea sta sviluppando radar AESA sempre più avanzati. Un esempio è la famiglia Captor-E, sviluppata dal consorzio Euroradar per l’Eurofighter Typhoon. Il programma comprende diverse evoluzioni, tra cui l’ECRS Mk2, progettato per integrare funzioni radar avanzate e capacità di guerra elettronica.
Il radar ECRS Mk2 e la flessibilità del Typhoon
Uno degli aspetti interessanti della famiglia Captor-E è l’integrazione tra scansione elettronica e configurazione meccanica dell’antenna.
Il radar dispone di un sistema di riposizionamento che permette di orientare fisicamente l’antenna, ampliando il campo di osservazione rispetto a una configurazione esclusivamente fissa. Questo approccio può offrire vantaggi nella gestione dello spazio aereo e nell’impiego dei sensori.
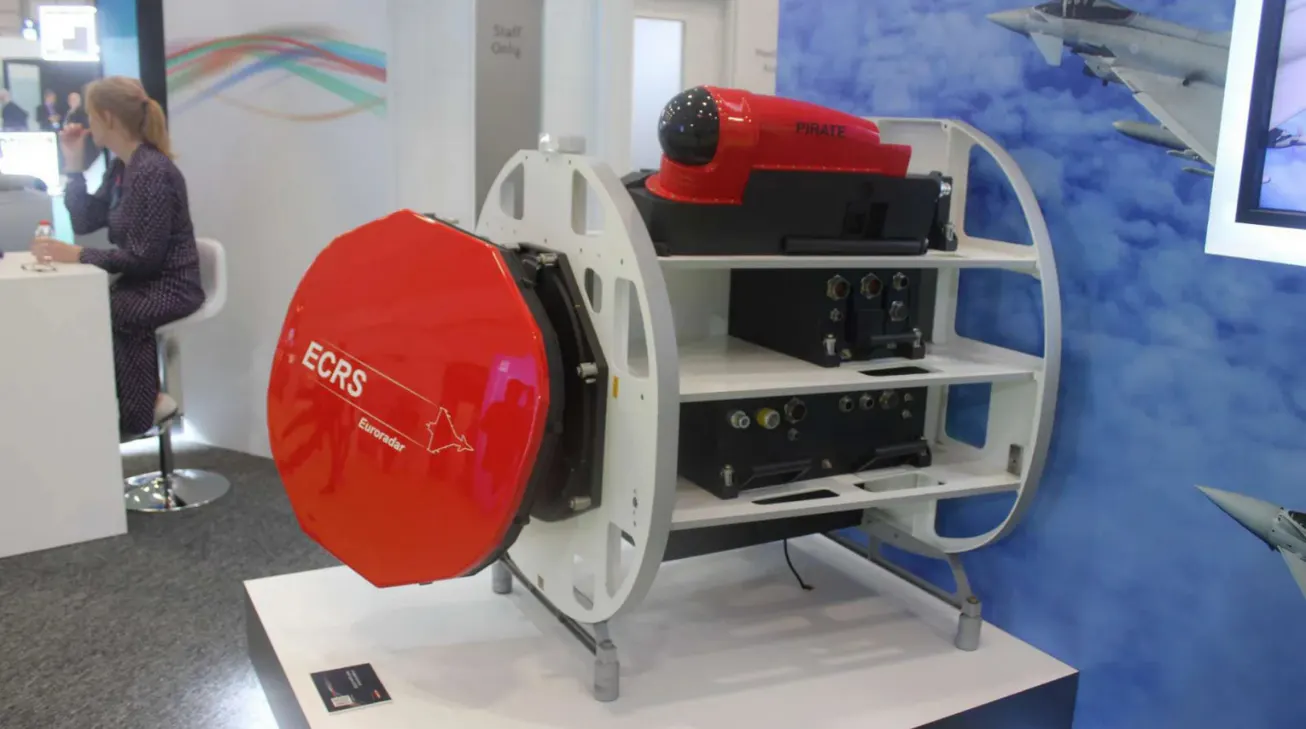
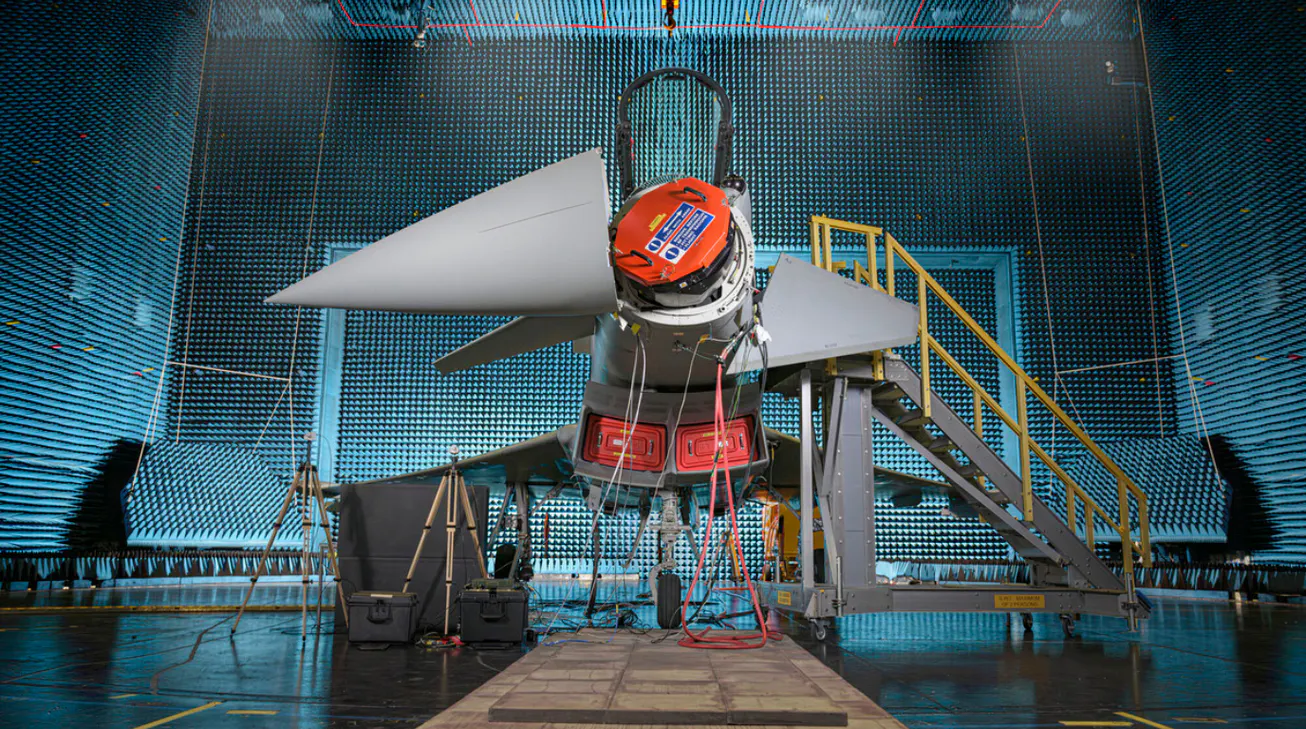
È però importante non trasformare questa caratteristica in una superiorità operativa automatica. Il campo di osservazione, la capacità di tracciamento e l’impiego dei missili dipendono da numerosi fattori, tra cui la geometria dello scontro, i sensori disponibili, il collegamento dati e le prestazioni del sistema d’arma.
Il Meteor, per esempio, utilizza un sistema di guida che integra diverse fasi e modalità di aggiornamento. La possibilità di lanciare un missile e continuare a fornire informazioni al sistema d’arma non significa che il radar possa guidarlo in qualsiasi condizione o indipendentemente dalla posizione del bersaglio.
Il valore della tecnologia AESA risiede quindi nella combinazione tra campo di osservazione, capacità di elaborazione e integrazione con gli altri sistemi del velivolo.
Verso il radar cognitivo: intelligenza artificiale ed elaborazione adattiva
Il passo successivo nello sviluppo dei radar riguarda la capacità di adattarsi all’ambiente operativo. In questo contesto si inserisce il concetto di radar cognitivo, un’architettura che utilizza le informazioni raccolte per modificare il proprio comportamento e migliorare la qualità delle osservazioni.
Un radar tradizionale può utilizzare modalità operative e forme d’onda definite in precedenza. Un sistema cognitivo, invece, mira a selezionare o adattare i parametri di funzionamento in base alle condizioni rilevate e agli obiettivi della missione.
L’intelligenza artificiale e il machine learning possono contribuire a questo processo. Gli algoritmi possono supportare l’analisi dei segnali, il riconoscimento delle interferenze e la gestione delle risorse radar.
Immaginiamo un velivolo che opera in un ambiente caratterizzato da disturbi elettronici. Il radar potrebbe analizzare le condizioni dello spettro e modificare alcuni parametri di trasmissione o di ricezione per mantenere le prestazioni richieste.
Questo scenario non significa che il sistema possa sempre riconoscere qualsiasi disturbo e inventare autonomamente una contromisura efficace in una frazione di secondo. L’impiego dell’intelligenza artificiale nei radar presenta ancora limiti legati alla qualità dei dati, alla validazione degli algoritmi, alla sicurezza e alla capacità di operare in condizioni impreviste.
La ricerca sul radar cognitivo punta proprio a sviluppare sistemi capaci di osservare, valutare e adattare il proprio comportamento, mantenendo il controllo delle risorse e dei vincoli operativi.
Il radar del futuro potrebbe quindi diventare più flessibile e consapevole dell’ambiente in cui opera. Non un dispositivo dotato di autonomia illimitata, ma un sensore capace di utilizzare in modo più intelligente le informazioni disponibili.
Radar fotonici e quantistici: ricerca, potenzialità e limiti
Lo sviluppo dei radar non riguarda soltanto il miglioramento dei sistemi AESA. La ricerca scientifica sta esplorando anche approcci basati sulla fotonica e sui principi della fisica quantistica.
Queste tecnologie sono particolarmente interessanti, ma richiedono una distinzione precisa tra risultati sperimentali, prospettive di ricerca e capacità operative già dimostrate.
Radar fotonico: nuove possibilità nella generazione dei segnali
I radar fotonici utilizzano tecniche di elaborazione e generazione ottica dei segnali per ottenere determinate prestazioni nella gestione delle radiofrequenze.
La fotonica può offrire vantaggi nella generazione di segnali a larga banda, nella conversione di frequenza e nell’elaborazione. Le caratteristiche effettive dipendono però dall’architettura adottata e dall’applicazione.
Non è corretto affermare che un radar fotonico possa necessariamente ricostruire la forma millimetrica di un aereo a centinaia di chilometri o identificare automaticamente le armi trasportate. Questi risultati richiederebbero condizioni operative, risoluzione, rapporto segnale/rumore e tecniche di acquisizione adeguate.
Inoltre, la fotonica non elimina i principi fisici che regolano la riflessione radar. La segnatura di un velivolo continua a dipendere dalla geometria, dalla frequenza, dai materiali e dall’angolo di osservazione.
Il potenziale della tecnologia fotonica è quindi legato soprattutto alla possibilità di sviluppare sistemi di generazione ed elaborazione più flessibili, non alla promessa di rendere inefficace lo stealth.
Radar quantistico: dalla ricerca scientifica alla realtà operativa
Il radar quantistico rappresenta uno degli ambiti più discussi della ricerca nel settore del telerilevamento. Il concetto comprende diverse architetture, tra cui quelle che utilizzano correlazioni quantistiche e tecniche di quantum illumination.
L’obiettivo è sfruttare proprietà quantistiche della luce per migliorare determinate capacità di rilevamento in condizioni specifiche. Tuttavia, il comportamento dei sistemi quantistici in ambienti reali presenta difficoltà significative.
Le perdite di segnale, il rumore, la distanza e la necessità di mantenere le correlazioni utili rappresentano ostacoli importanti. Inoltre, non esiste una dimostrazione consolidata secondo cui un radar quantistico operativo possa annullare il vantaggio della tecnologia stealth.
La ricerca continua a studiare i possibili benefici di queste tecniche, ma non è corretto presentare il radar quantistico come una tecnologia già pronta a rendere invisibili o inefficaci le attuali contromisure stealth.
Il futuro potrebbe portare a nuove applicazioni, anche ibride, in cui tecniche quantistiche e sistemi radar convenzionali lavoreranno insieme. Per ora, però, è necessario distinguere con chiarezza le potenzialità teoriche dalle capacità dimostrate in condizioni operative.
Il cielo non è più lo stesso
Il percorso che unisce il volo radente del Panavia Tornado ai moderni radar AESA dell’Eurofighter Typhoon e dell’F-35 racconta una trasformazione profonda della tecnologia aeronautica.
Il TFR ha permesso agli equipaggi di affrontare il volo a bassissima quota con un livello di automazione impensabile nelle generazioni precedenti. I radar AESA hanno successivamente ampliato la flessibilità nella gestione dei segnali, migliorando la capacità di osservare, tracciare e condividere informazioni.
La differenza non riguarda soltanto la velocità con cui un’antenna orienta il proprio fascio. Riguarda il modo in cui il velivolo raccoglie informazioni, le elabora e le integra con gli altri sistemi di bordo.
Oggi, il combattimento aereo si sviluppa anche nello spettro elettromagnetico, dove radar, sensori passivi, sistemi di guerra elettronica e collegamenti dati interagiscono continuamente. La tecnologia stealth riduce la probabilità di rilevamento, mentre i radar moderni cercano nuove modalità per migliorare la scoperta e il tracciamento dei bersagli.
Il confronto non ha prodotto una soluzione definitiva. Ogni progresso genera nuove opportunità, ma anche nuove contromisure.
Il futuro dei radar dipenderà dalla capacità di combinare hardware, software, materiali avanzati e intelligenza artificiale. Non sarà sufficiente disporre dell’antenna più potente: conterà la capacità di interpretare l’ambiente elettromagnetico, adattarsi alle minacce e trasformare i dati in informazioni utili.
È questa la vera evoluzione del radar moderno: non soltanto vedere più lontano, ma comprendere meglio ciò che accade nello spazio aereo.